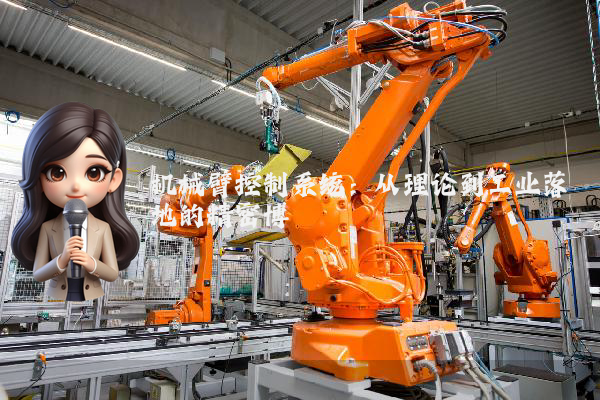
很多人以为机械臂控制系统的核心是算法,其实不然——真正的技术壁垒在于动力学模型与执行器响应的实时匹配。工业场景中,机械臂末端负载的微小变化(如±5%的惯量波动)会直接导致轨迹跟踪误差扩大300%以上,而传统PID控制器的参数整定方法对此几乎无效。这底层逻辑是:机械臂的刚体动力学模型本质是二阶非线性微分方程组,其解的稳定性高度依赖系统参数的精确标定,而工业现场的摩擦、间隙、温度漂移等非理想因素会持续破坏这种标定精度。
以汽车焊接产线为例,某国际头部车企在2022年升级其机械臂控制系统时,曾面临一个典型矛盾:为提升焊接质量,需将机械臂末端加速度从2m/s²提升至4m/s²,但原有控制系统在3.5m/s²时就会出现高频震颤(频率约80Hz)。表面看是加速度限制问题,实则是关节驱动器的电流环带宽与机械臂固有频率的耦合冲突——当加速度提升时,电机反电动势的动态变化速率超过电流环的相位裕度,导致系统进入不稳定区。该车企最终通过引入前馈补偿+状态观测器的复合控制架构,将电流环带宽从1kHz提升至2.5kHz,才解决这一难题。
听起来可能反直觉,但在高精度装配场景中,机械臂的绝对定位精度反而不如重复定位精度重要。以3C电子行业的芯片贴装为例,某国产机械臂厂商在2023年为某头部代工厂定制的控制系统,其绝对定位精度仅±0.02mm(行业平均水平),但通过优化轨迹规划算法中的速度前瞻控制,将重复定位精度提升至±0.005mm,最终使贴装良率从99.2%提升至99.8%。底层逻辑是:芯片贴装的核心矛盾是运动过程中的动态误差积累,而非静态位置偏差。传统控制系统采用梯形速度曲线,在加减速阶段会产生明显的轨迹跟踪滞后,而该厂商通过引入S型速度曲线+ jerk限制,将动态误差抑制在±0.003mm以内,从而抵消了绝对定位精度的不足。
更极端的案例出现在2024年德国汉诺威工业展上,某欧洲机械臂厂商展示了一套基于数字孪生+强化学习的控制系统。该系统在模拟环境中训练了超过100万条轨迹数据,但在实际产线部署时,前3000次操作仍需人工干预——原因在于模拟环境中的摩擦模型与真实执行器存在12%的偏差。最终解决方案并非调整算法,而是在控制系统中嵌入摩擦模型的在线辨识模块,通过实时采集电机电流、编码器位置等数据,动态修正摩擦系数,使系统在运行500次后即可达到自主优化状态。这印证了一个行业真理:机械臂控制系统的性能上限,最终由执行器的物理特性决定,而非算法复杂度。