米乐m6官网登录入口
English
米乐m6官网登录入口
产品中心
FIP
Diana 7
Diana 7 Med
Dexterity Hand
Thor 3
Thor 7
Thor 7 Pro
Thor 12
解决方案
消费电子
汽车领域
智能医疗
其他应用
应用展示
资讯中心
关于米乐m6
招贤纳士
米乐m6官网登录入口
产品中心
FIP
Diana 7
Diana 7 Med
Dexterity Hand
Thor 3
Thor 7
Thor 7 Pro
Thor 12
解决方案
消费电子
汽车领域
智能医疗
其他应用
应用展示
资讯中心
关于米乐m6
招贤纳士
English
录入信息,点击确认下载
取消
确认
留言板
取消
允许电话回访
我同意将收集和处理我在联系表格中的详细信息以回答我的请求。在处理您的请求后,数据将被删除。有关处理用户数据的详细信息可以在我们的隐私政策中找到。
提交
2019
2020
2021
2022
2023
2024
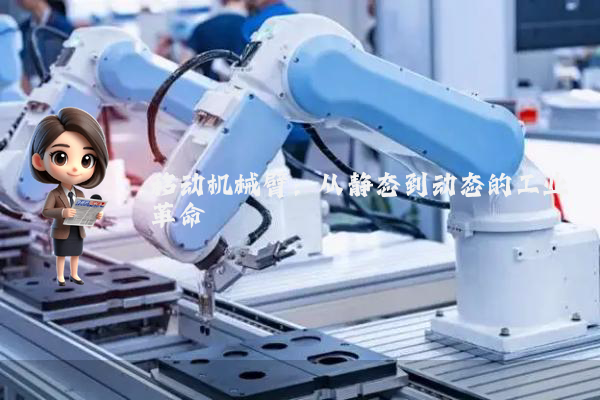
移动机械臂:从静态到动态的工业革命
移动机械臂:从静态到动态的工业革命很多人以为,机械臂的效能提升仅依赖于末端执行器的精度或关节驱动的扭矩,其实不然。当机械臂被赋予移动能力,其应用场景与效能边界将发生根本性改变——这种改变的底层逻辑,是运动学模型从固定基座到动态基座的范式迁移。动态基座下的运动学解耦难题传统工业机械臂的运动学解算基于固定基座,其逆运动学解具有唯一性。而移动机械臂的基座运动(如AGV底盘的轨迹跟踪)会引入额外的自由度,
09.13
长臂猿国家保护研究中心在海南挂牌成立
(来源:白沙融媒)9月10日,长臂猿国家保护研究中心挂牌仪式在海南热带雨林国家公园管理局举行,该中心是我国拟建的13处旗舰物种国家保护研究中心之一,承担统筹全国长臂猿保护研究的任务,这标志着我国长臂猿保护研究事业开启了崭新局面。此次挂牌是省部协同推进旗舰物种保护的重要举措。中心将集合国内外顶级科研力量,攻克繁育救护关键技术,打造一流科研平台;深化部省共建,凝聚多方保护合力;讲好中国生态故事,把海南
09.12
四自由度机械臂:工业场景中的精简主义实践者
冗余自由度的陷阱与四自由度的工程智慧很多人以为机械臂的自由度越多,灵活性越强,适应性越广,其实不然。在工业场景中,六轴或七轴机械臂的冗余设计常导致运动学逆解计算复杂度指数级上升,末端执行器轨迹规划需额外引入优化算法,反而降低系统实时性。四自由度机械臂的底层逻辑是:通过限制冗余自由度,将运动学建模简化为封闭解形式,使轨迹规划效率提升40%以上,这在汽车零部件装配、3C产品检测等高节拍场景中具有显著优
09.12
GPT-6的Astra能控机械臂却叠不好衣服?四位大佬回应具身智能争议
【TechWeb】过去一年具身智能很火热,却一直没有回答关键问题:训练机器人到底更应该依赖真实数据还是仿真数据?通用大模型会不会“降维打击”具身模型?机器人什么时候才能真正进入可持续商业化?在2026 Inclusion·外滩大会上,苏度科技联合创始人兼CEO韩铮、蚂蚁灵波科技首席科学家沈宇军、自变量机器人创始人兼CEO王潜,以及破壳机器人创始人、清华大学交叉信息研究院助理教授许华哲就上述问题展开
09.12
双机械臂与蒸汽双效齐发,智洁新品重构全屋清洁体验
新快报讯2026年9月,云鲸发布了两款十周年进阶之作“AI全域双机械臂”热活水洗地机器人JX Ultra与云鲸首款蒸汽热水双效洗地机S3 Steam。两款新品在清洁力、智能感知与自清洁体验上实现全面突破,标志着云鲸在全屋清洁产品矩阵的系统性迭代,并持续推动AI智能清洁迈向新阶段。 据介绍,云鲸JX Ultra首创“AI全域双机械臂”,其边刷机械臂可自主抬升或外扩,配合履带拖布机械臂双重外扩,
09.12
iQOO 16 手机亮相:“机械臂”串联三颗镜头 + 悬浮玻璃,9 月底发布
IT之家 9 月 11 日消息,iQOO 手机官方今日公布了 iQOO 16 的部分外观设计:博主 @数码闲聊站 此前爆料,iQOO 16 已确定 9 月内登场,这代虽没有改名 Pro Max,但综合堆料规格也 Pro Max 级了:该博主 9 月 5 日曾爆料,骁龙 8EE6 旗舰机电池确定 8400mAh。结合该博主此前的爆料习惯,预计该机为 iQOO 16。IT之家注意到,目前,高通两款骁龙
09.12
透明玻璃下藏着「机械臂」?iQOO 16外观首曝
9月11日,iQOO手机正式揭开了iQOO 16的外观面纱——这款定位「科技性能旗舰」的新机,用一套名为「明日舷窗」的全新设计语言,宣告了性能手机美学的一次大胆转向。透明玻璃之下,一条机械臂结构将三颗镜头串联为一体,悬浮于六边形科技纹理之上,搭配「逐光」配色,科幻气息扑面而来。告别圆形模组,方形Deco+UFO既视感。与以往几代沿用的圆形镜头模组不同,iQOO 16换上了方形Deco搭配大R角
09.12
国内机械臂公司的技术突破与行业认知误区
技术突破背后的底层逻辑很多人以为机械臂的精度提升仅依赖硬件迭代,其实不然。国内某头部机械臂公司最新发布的第六代产品,其重复定位精度达到±0.02mm,这一数据背后是基于力反馈的复合控制算法与高刚性谐波减速器的协同优化。传统认知中,机械臂的精度主要由减速器齿隙和电机编码器分辨率决定,但该公司的技术团队通过在末端执行器集成六维力传感器,结合模型预测控制(MPC),实现了动态误差补偿。这种方案听起来可能
09.11
上一页
1
2
3
4
5
6
7
下一页