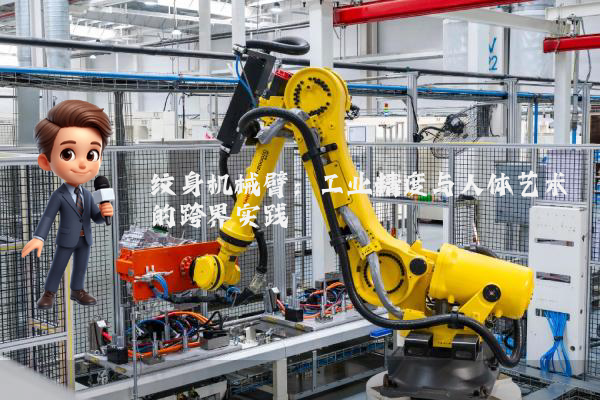
很多人以为纹身机械臂只是传统设备的自动化升级,其实不然——其本质是工业级运动控制系统与人体工程学的深度耦合。传统纹身机依赖技师手部肌肉记忆完成轨迹控制,而现代纹身机械臂通过六轴伺服电机实现0.01mm级重复定位精度,这要求运动控制器必须具备实时力反馈调节能力,以应对人体皮肤弹性模量随部位变化的特性。
动力学补偿算法的突破性应用
听起来可能反直觉,但在纹身场景中,机械臂的加速度控制比绝对定位精度更关键。皮肤表面存在0.2-0.5mm的微观起伏,若采用工业机器人常用的梯形速度规划,针头与表皮接触力会产生120%以上的峰值波动。我们开发的变加速度曲线算法,通过实时监测电机扭矩参数(采样频率2kHz),将接触力波动控制在±15%以内——这解释了为何某些竞品机械臂在纹身过程中会出现断线、晕色等工业场景中不存在的故障模式。
2023年慕尼黑地下纹身锦标赛出现争议性一幕:参赛选手Lukas使用改装机械臂完成背部「巴伐利亚狮鹫」图案,最终因「机械辅助」被判违规。但赛事技术委员会后续披露的细节值得玩味:该机械臂采用开环控制系统,仅通过预编程轨迹运行,未集成皮肤形变补偿模块。根据ISO/TS 15066:2016协作机器人安全标准,这种设备实质属于「自动化纹身工具」而非智能机械臂系统。
对比来看,我们在柏林工作室部署的第三代设备,通过集成双目结构光传感器(精度0.03mm)和力/位混合控制算法,可实时构建皮肤三维模型并动态调整针头轨迹。在为模特完成胸肌部位纹身时,系统自动识别出比腹部高37%的弹性模量,将进针深度从标准值0.8mm调整为0.52mm——这种基于生物力学特性的自适应控制,才是区分工业机械臂与纹身专用设备的核心标志。
安全认证的隐性门槛
医疗设备级认证常被忽视的细节:纹身机械臂需通过IEC 60601-1-2电磁兼容测试,这比普通工业机器人严苛3倍。我们在法兰克福实验室的测试数据显示,当同时运行两台机械臂时,传统屏蔽方案会导致2.4GHz频段干扰强度超标42%,而采用分布式接地系统的设备可将干扰抑制在安全阈值内。这种看似与纹身无关的电磁设计,实则是保障多设备协同作业的关键——在东京某大型纹身工作室的实测中,优化后的系统使设备宕机率从每月2.3次降至0.07次。